Lec 14 · 正交向量与正交子空间
摘要
Lec 14、15、16 是线性代数从“认识结构”转向“实际计算”和“几何理解”的关键转折点。
Strang 教授的思路非常清晰:先建立正交性的语言和几何图像,然后在这个框架下,给出投影这个核心工具,最后立刻把它用到最重要的应用——最小二乘法上。这三讲一气呵成,形成一种“层层递进”的压迫感,同时也是一种美感。
- Lec14: 正交向量与子空间 (Orthogonal vectors and subspaces),包括正交补、矩阵四个基本子空间的正交关系,以及投影的几何动机。
- Lec15: 投影到子空间 (Projections onto subspaces),投影矩阵,最小二乘法的思想。
- Lec16: 投影矩阵与最小二乘 (Projection matrices and least squares),用投影解决
Ax=b无解的情况,正规方程。
1. 回到最基础:两个向量正交
我们早就知道 意味着两个向量垂直。但 Strang 在这里会特意强调一个更代数的视角:正交就是点积为零。这不仅仅发生在 或 里的直角,在高维空间,甚至函数空间里,只要定义了合适的内积,方程 就是“垂直”。
为什么重新强调这个? 因为他马上要讨论子空间,而子空间的正交性要基于向量的正交性来定义。
2. 正交子空间:关键定义
两个子空间 和 正交,是指: 中的每一个向量,与 中的每一个向量都正交。
这里有一个极常见的误区,Strang 专门指出:
- 两个平面在 中,如果它们像地板和一面墙的交线那样“垂直”,它们并不是正交子空间。
- 原因:交线上的向量同时属于两个平面,但非零向量不可能与自己正交(除非它是零向量)。所以两个平面若有非零的交集,绝不可能正交。实际上,在 中,正交子空间的维数加起来不能超过 3。典型例子:一条直线与一个平面正交,或者一条直线与另一条直线正交。
这个概念要焊死在脑子里:正交子空间必须满足“任意向量与任意向量正交”,而不仅仅是看起来像直角相交。
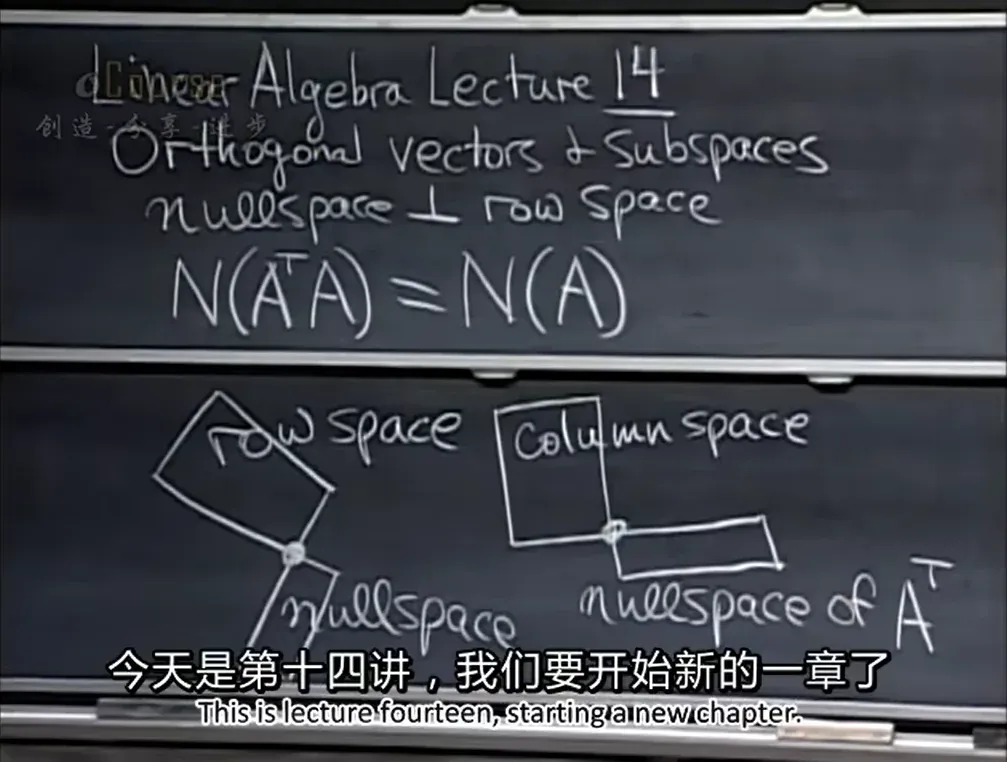
3. 四个基本子空间的正交关系
对于任意 矩阵 ,四个基本子空间中有两组正交关系:
而且,它们不仅仅是正交子空间,还是正交补。也就是说:
- 行空间和零空间互为正交补,它们把整个 一分为二。
- 列空间和左零空间互为正交补,它们把整个 一分为二。
为什么这是对的? 零空间的方程 告诉我们, 与 的每一行点积为零。而每一行张成行空间,所以 与行空间中所有向量正交。这就是 。接着数一下维数:,,加起来正好是 。因此它们是正交补,任何一个 中的向量都可以唯一地分解成行空间分量 + 零空间分量。
左零空间同理,从 出发,得到它与列空间正交,且维数和为 。
4. 如何把矩阵和正交补联系起来?
Strang 在讲完这组正交关系后,总结了矩阵 的几何作用。
- 行空间和零空间是 的正交补。
- 矩阵 乘以行空间中的向量,会一一映射到列空间;乘以零空间中的向量,则归零。
- 同时,左零空间的所有向量被 送到零。
这样一来,线性变换 就不只是代数操作,而是一幅清晰的几何图景:整个定义域被正交分解为“有用部分(行空间)”和“无用部分(零空间)”,值域那边也被分解为“能达到的部分(列空间)”和“达不到的部分(左零空间)”。
这个视角会直接帮助我们理解最小二乘:当 不在列空间时,我们就要把 投影到列空间,而误差向量恰恰落在左零空间中。
完成
小结
- 正交子空间的定义和常见误解。
- 四个基本子空间的正交补结构。
- 任何一个向量可被分解为两个正交子空间的分量。
Lec14 结束时,Strang 留下一个问题:“如果我们想找到 在某个子空间里的‘最佳近似’,我们该怎么做?” 答案就在下一讲:求出投影,使得误差正交于该子空间。
几个疑问的补充
我对四个子空间的理解有点遗漏,在这里补充一下
1. 先复习四个子空间
我们得把位置关系刻在脑海里:
-
定义域 里有两个子空间:
- 行空间 ,维数 。
- 零空间 ,维数 。
- 它们互为正交补,把 完美地一分为二。
-
值域 里也有两个子空间:
- 列空间 ,维数 。
- 左零空间 ,维数 。
- 它们也互为正交补,把 完美地一分为二。
这就是 Strang 心中那幅图的两个“房间”,左房间是 ,右房间是 。
2. 矩阵 到底做了什么?
原话是:“矩阵 乘以行空间中的向量,会一一映射到列空间;乘以零空间中的向量,则归零。”
任何输入 ,都可以唯一地拆成:
其中 在行空间 里, 在零空间 里。
那么输出就是:
所以:
-
零空间分量 直接被“消灭”了。这也是零空间定义的直接推论,这部分信息在映射中丢失了,这也是 解不唯一的原因——可以随意加减零空间分量。
-
行空间分量 则被“一一映射”到列空间。这里的“一一映射”很关键,它意味着:
- 单射:行空间中两个不同的向量 ,在列空间的像 和 也肯定不同。因为如果相同,它们的差 就在零空间里,但行空间和零空间的交集只有零向量,所以差必为零。因此不会有两个行空间向量被映射到同一个地方。
- 满射:列空间里的每一个向量 ,都能找到至少一个行空间里的 作为它的“原像”。这其实就是从行空间到列空间的同构映射,维数都是 。
核心结论:把 限制在 维行空间上,会得到一个到 维列空间的一一映射;它未必保持长度和角度,但不会再丢失维数。与此同时,整个零空间都会被送到零向量。
3. 左零空间和 的角色
原话是:“左零空间的所有向量被 送到零。”
理解这句的关键,就是别忘了 也是个矩阵。它的作用方向是反向的,把 的向量送回 。
- 左零空间 在 里,对于其中的向量 ,由定义就有 。
- 所以, 乘以左零空间的向量,结果就是 里的零向量。这和 消灭零空间是一个道理。
它更深层的几何意义在哪?在于它回答了“什么样的 能让方程有解”。
回想 有解的条件。 必须在 的列空间 里。那么,如果一个 不在 里,会怎样? 因为左零空间 是列空间的正交补,所以任何一个向量 同样可以唯一分解为:
其中 ,。
那么, 无解,就是因为 中有那个非零的 分量。矩阵 无论怎么吐,都只能吐出列空间里的向量,它永远无法生成任何一丝一毫左零空间方向的分量。
而这个 分量,正是我们下一讲要处理的“误差”。 最小二乘法的几何本质,就是识别并舍去这个分量,把 正交投影到列空间 上,得到最接近它的 。
总结一下这幅动态图
- 的作用:丢弃输入的零空间分量,再把行空间分量线性映射到 的列空间中。
- 四个子空间的关系: 在行空间与列空间之间给出一个同构;零空间是被送到零的方向,左零空间则是输出无法到达的方向。
- 衔接 Lec15:正因如此,当 有不可达的左零空间分量时,我们才需要投影。